AIeveR Robotics
AIeveR Robotics Limited
首页
产品中心
行业应用
资源中心
关于AIeveR
简
联系我们
商城
AIeveR Robotics Limited
首页
产品中心
行业应用
资源中心
关于AIeveR
商城
简
AIeveR Robotics Limited
云芯机器人有限公司
E X P L O R E I N T E L L I G E N C E
Embodied Perception
具身感知
Embodied Manipulation
具身操作
敬請期待
Embodied Mobility
具身移动
敬請期待
NEURAL_RT
Embodied Perception
具身感知
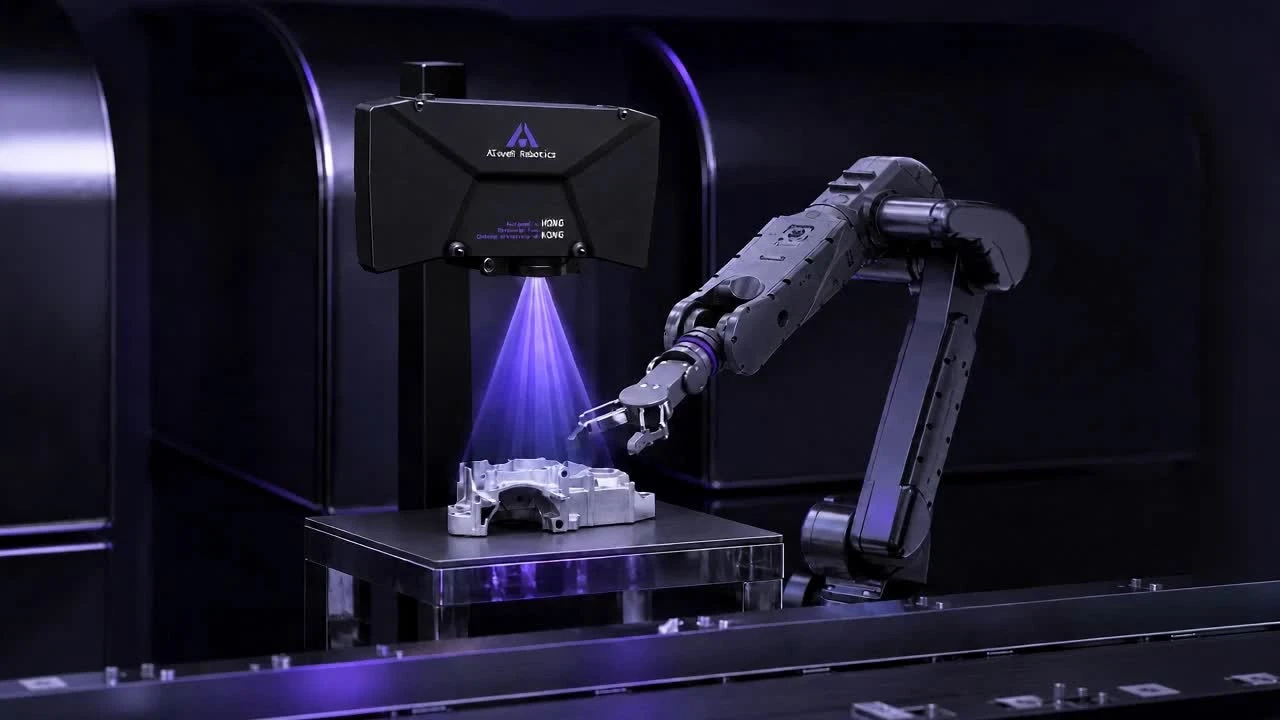
全栈自研3D视觉与AI感知系统,让机器在复杂环境中看得清、判得准。
MOTOR_RT
Embodied Manipulation
具身操作
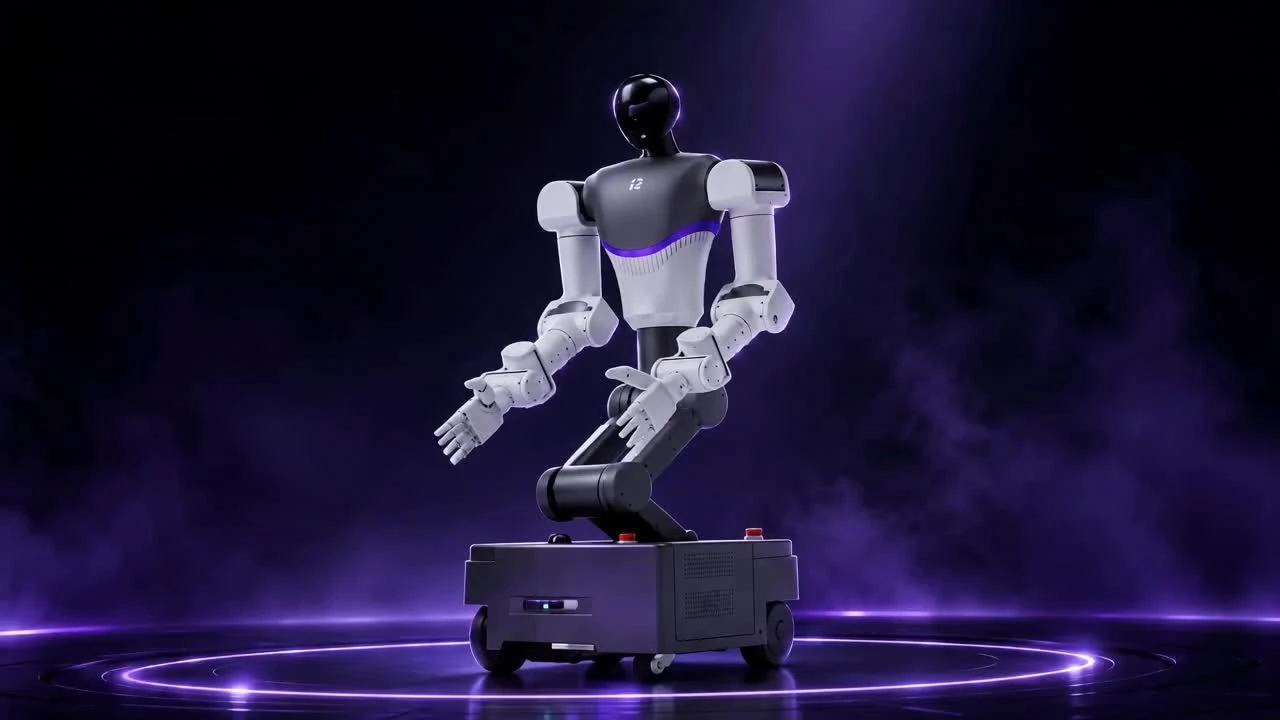
融合视觉感知、运动控制与操作策略,支撑机器人完成高精度任务。
敬請期待
PATH_RT
Embodied Mobility
具身移动
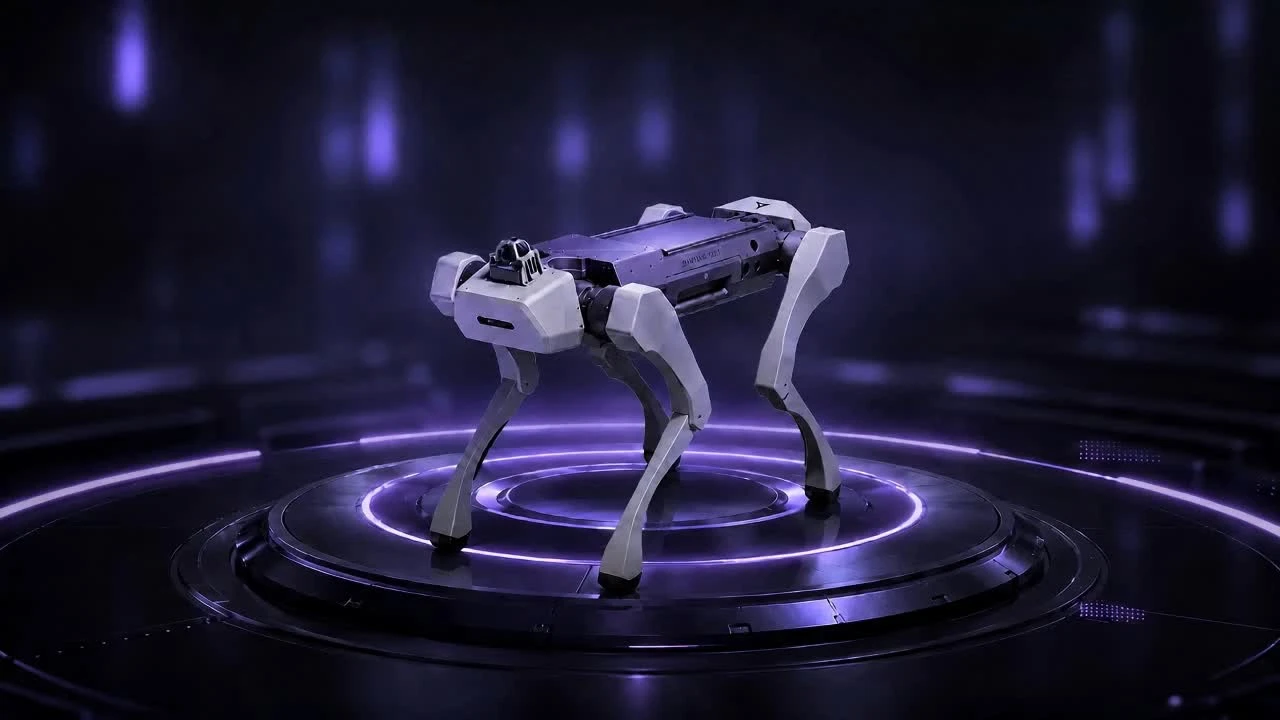
结合自主导航、路径规划与多模态感知,让机器人稳定移动、灵活协同。
敬請期待